python Opencv实现停车位识别思路详解
小编写这篇文章的一个主要目的,主要是给大家就相关的具体内容做出一些详细解答,比如了解使用python的相关知识,主要是涉及到python Opencv的一些相关知识,比如使用python Opencv实现停车位识别,就具体的内容,下面给大家详细解答下。 1.怎么去实现 (1)第一是需要用到一个处理画框的程序,将图片中的
来源: https://www.ucloud.cn/yun/128392.html 作者: 89542767 发布日期: 发布于2022-12-03 16:14
小编写这篇文章的一个主要目的,主要是给大家就相关的具体内容做出一些详细解答,比如了解使用python的相关知识,主要是涉及到python Opencv的一些相关知识,比如使用python Opencv实现停车位识别,就具体的内容,下面给大家详细解答下。
1.怎么去实现
(1)第一是需要用到一个处理画框的程序,将图片中的有车和无车的停车位给画出来,并且保存坐标(如果画错了,将鼠标移至要删除的框中,右击鼠标,即可删除);
  #定义回调函数
  def mouseClick(events,x,y,flags,params):
  #按下鼠标左键,将点击的坐标(x,y)保存到position列表中
  if(events&cv2.EVENT_LBUTTONDOWN==cv2.EVENT_LBUTTONDOWN):
  position.append((x,y))
  #按下鼠标右键时,移除选中的框
  if(events&cv2.EVENT_RBUTTONDOWN==cv2.EVENT_RBUTTONDOWN):
  for i,pos in enumerate(position):
  (x1,y1)=pos
  if(x1<x<x1+img_width and y1<y<y1+img_height):
  position.pop(i)
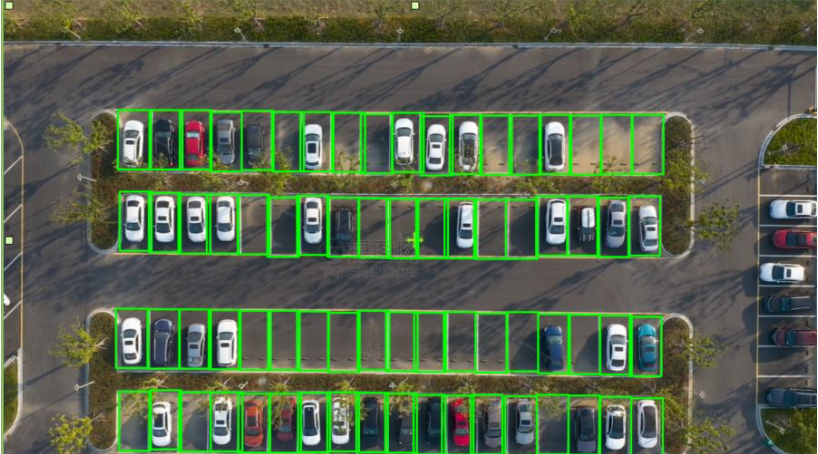
(2)画好之后,关闭窗口,即可看到已经保存好坐标的文件,下次再运行程序时,不用再画框;程序会读出当前文件,将之前保存好的坐标加载出画出框。
#首先查看文件是否已经包含了CarParkPos文件
  try:
  with open('CarParkPos','rb')as fp:
  position=pickle.load(fp)
  except:
  #存储所有停车位的坐标列表
  position=[]
(3)主程序的思路
将摄像头读取的图片进行处理
Opencv基础知识点:
https://www.jb51.net/article/254006.htm
高斯去噪:
https://www.jb51.net/article/198212.htm
局部二值化:
https://www.jb51.net/article/248000.htm
中值滤波:
https://www.jb51.net/article/198212.htm
Opencv中获取卷积核:
https://www.jb51.net/article/254013.htm
腐蚀操作:
https://www.jb51.net/article/214725.htm
  #转换为灰度图
  gray=cv2.cvtColor(src=frame,code=cv2.COLOR_BGR2GRAY)
  #高斯去噪
  gauss=cv2.GaussianBlur(src=gray,ksize=(3,3),sigmaX=0)
  #图像二值化处理
  thresh=cv2.adaptiveThreshold(src=gauss,maxValue=255,adaptiveMethod=cv2.ADAPTIVE_THRESH_GAUSSIAN_C,
  thresholdType=cv2.THRESH_BINARY_INV,blockSize=21,C=16)
  #中值滤波操作
  median=cv2.medianBlur(src=thresh,ksize=3)
  #腐蚀操作
  dilate=cv2.dilate(src=median,kernel=kernel,iterations=1)
  for pos in position:
  (x,y)=pos
  mask=dilate[y:y+img_height,x:x+img_width]
  #cv2.imshow(str(x*y),mask)
  #返回灰度值不为0的像素数,可用来判断图像是否全黑。
  count=cv2.countNonZero(mask)
  #当计算的count低于800,表示是一个空位
  if count<800:
  countBlackCar+=1
  color=(0,255,0)
  thickness=3
  else:
  color=(0,0,255)
  thickness=2
  cv2.rectangle(img=frame,pt1=(pos[0],pos[1]),
  pt2=(pos[0]+img_width,pos[1]+img_height),
  color=color,thickness=thickness)
  cvzone.putTextRect(img=frame,text=str(count),pos=(x+3,y+img_height-5),
  scale=0.8,thickness=1,offset=0,colorR=color)
参考视频教程:https://www.bilibili.com/video/BV14Z4y1Q7au?t=3992.0(建议看懂视频中的思路)
2.整体代码实战
(1)ParkingSpacePicker.py
  import os
  import cv2
  import pickle
  #首先查看文件是否已经包含了CarParkPos文件
  try:
  with open('CarParkPos','rb')as fp:
  position=pickle.load(fp)
  except:
  #存储所有停车位的坐标列表
  position=[]
  #停车位的高宽
  img_width,img_height=47,88
  #定义回调函数
  def mouseClick(events,x,y,flags,params):
  #按下鼠标左键,将点击的坐标(x,y)保存到position列表中
  if(events&cv2.EVENT_LBUTTONDOWN==cv2.EVENT_LBUTTONDOWN):
  position.append((x,y))
  #按下鼠标右键时,移除选中的框
  if(events&cv2.EVENT_RBUTTONDOWN==cv2.EVENT_RBUTTONDOWN):
  for i,pos in enumerate(position):
  (x1,y1)=pos
  if(x1<x<x1+img_width and y1<y<y1+img_height):
  position.pop(i)
  with open('CarParkPos','wb')as fp:
  pickle.dump(position,fp)
  while True:
  img=cv2.imread('images/packing.png')
  for pos in position:
  cv2.rectangle(img=img,pt1=(pos[0],pos[1]),
  pt2=(pos[0]+img_width,pos[1]+img_height),
  color=(0,255,0),thickness=2)
  cv2.imshow('Packing',img)
  #设置鼠标事件
  cv2.setMouseCallback('Packing',mouseClick)
  key=cv2.waitKey(1)
  if key==27:
  break
  cv2.destroyAllWindows()
  if __name__=='__main__':
  print('Pycharm')
(2)main.py
  import os
  import cv2
  import pickle
  import cvzone
  with open('CarParkPos','rb')as fp:
  position=pickle.load(fp)
  #停车位的高宽
  img_width,img_height=47,88
  cap=cv2.VideoCapture('video/packing-3.mp4')
  def checkParkingSpace(dilate):
  countBlackCar=0
  for pos in position:
  (x,y)=pos
  mask=dilate[y:y+img_height,x:x+img_width]
  #cv2.imshow(str(x*y),mask)
  #返回灰度值不为0的像素数,可用来判断图像是否全黑。
  count=cv2.countNonZero(mask)
  #当计算的count低于800,表示是一个空位
  if count<800:
  countBlackCar+=1
  color=(0,255,0)
  thickness=3
  else:
  color=(0,0,255)
  thickness=2
  cv2.rectangle(img=frame,pt1=(pos[0],pos[1]),
  pt2=(pos[0]+img_width,pos[1]+img_height),
  color=color,thickness=thickness)
  cvzone.putTextRect(img=frame,text=str(count),pos=(x+3,y+img_height-5),
  scale=0.8,thickness=1,offset=0,colorR=color)
  return countBlackCar
  #获取卷积核
  kernel=cv2.getStructuringElement(shape=cv2.MORPH_RECT,ksize=(3,3))
  while cap.isOpened():
  #循环播放视频文件
  if cap.get(cv2.CAP_PROP_POS_FRAMES)==cap.get(cv2.CAP_PROP_FRAME_COUNT):
  cap.set(cv2.CAP_PROP_POS_FRAMES,0)
  ret,frame=cap.read()
  #frame=cv2.resize(src=frame,dsize=(750,600))
  height,width,channel=frame.shape
  if not ret:
  break
  #转换为灰度图
  gray=cv2.cvtColor(src=frame,code=cv2.COLOR_BGR2GRAY)
  #高斯去噪
  gauss=cv2.GaussianBlur(src=gray,ksize=(3,3),sigmaX=0)
  #图像二值化处理
  thresh=cv2.adaptiveThreshold(src=gauss,maxValue=255,adaptiveMethod=cv2.ADAPTIVE_THRESH_GAUSSIAN_C,
  thresholdType=cv2.THRESH_BINARY_INV,blockSize=21,C=16)
  #中值滤波操作
  median=cv2.medianBlur(src=thresh,ksize=3)
  #腐蚀操作
  dilate=cv2.dilate(src=median,kernel=kernel,iterations=1)
  cntCar=checkParkingSpace(dilate)
  cvzone.putTextRect(img=frame,text="BlackPosition:"+str(cntCar),
  pos=(20,height-80),scale=1.0,thickness=2)
  cv2.imshow('img',frame)
  #cv2.imshow('thresh',thresh)
  #cv2.imshow('median',median)
  #cv2.imshow('dilate',dilate)
  key=cv2.waitKey(30)
  if key==27:
  break
  cv2.destroyAllWindows()
  if __name__=='__main__':
  print('Pycharm')
(3)视频效果
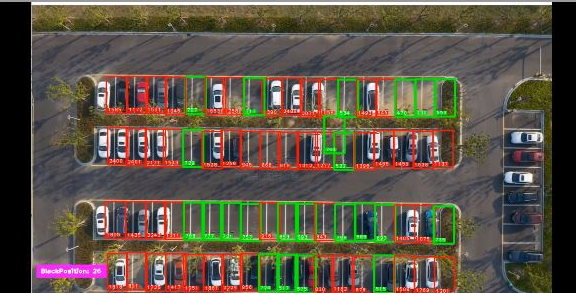
停车位识别演示
综上所述,这篇文章就给大家介绍到这里了,希望可以给各位读者带来一定的帮助。